机器人制作规范
This content is not available in your language yet.
| 项目 | 要求 |
|---|---|
| 运动控制 | 能通过遥控装置或裁判系统控制运动 |
| 发射器数量 | 有且仅有 1 个水弹发射器 |
| 初始尺寸(包覆盒) | 小于 |
| 伸展尺寸 | 小于 |
| 裁判系统安装位 | 4 个装甲板模块和 1 个图传模块;平衡车构型例外见下文 |
初始尺寸:指机器人至少有一个状态小于这个尺寸。
伸展尺寸:指机器人在任何状态下都必须小于这个尺寸。
- 仅可使用电池供能、储能,且电池种类仅限锂电池或干电池。
- 电池极耳不得外露,并应具有一定的防撞保护措施。
- 电池电压对地绝对值必须 小于 30 V。
- 仅允许电能与机械能两种形式的能量传递。
允许通过以下方式控制机器人:
- 裁判系统下发键盘、鼠标指令。
- 自行配备的遥控器。
- 自制通信与控制方式。
需配备官方下发图传,并能够向裁判系统客户端发送画面。
- 除裁判系统外,不可安装明显可见光或不可见光发射设备,例如大功率 LED 灯、激光指示器、紫外灯。主控板状态指示灯、红外传感器等不算明显发光设备。
- 不可安装能够损害人员或摄像机设备的激光产品。仅可使用 一类(Class I) 激光产品。
大部分线性扫描 / 立体扫描激光雷达均为一类激光产品。
裁判系统装甲模块两侧的灯光用于辅助自动瞄准算法开发。灯光的颜色、亮度、形状、大小与相对位置均视为模块视觉特征。
- 不得以任何手段模仿装甲模块视觉特征。
- 不得以任何手段遮挡或改变装甲模块视觉特征。
- 线缆应整齐且不外露;无法避免的外露线材应使用束线管、理线器等保护。
- 避免使用明显影响美观的材料,如塑料袋、床单、快递气垫膜。
- 禁止刻意设计或使用尖锐结构,以免破坏场地或伤害人员。
- 禁止出现面积大于 的接近纯红色或纯蓝色外观涂装。
- 禁止其他违背赛事精神的外观设计。
- 应使水弹以固定路径和初速度离开机器人,并能连续发射 10 s。
- 仅可使用 电机驱动的弹簧发射装置(通称波箱) 发射水弹。
水弹为泡发的聚丙烯酸钠交联共聚物(通称吸水树脂),具有弹性;泡发前约 1~2 mm,泡发后约 7~9 mm。
常见波箱的运作原理如下图所示:
装甲模块安装
Section titled “装甲模块安装”需要预留组委会提供的四块装甲板安装位。(平衡车构型适用下文例外)
在描述安装规范前,定义机器人机体坐标系,采用标准 笛卡尔坐标系:
- 原点:机器人质量中心。
- 轴:底盘构型最大效率方向;存在多个方向时可任选其一。
- 轴:指向地心。
- 机器人运动学方程也需建立在此坐标系下。
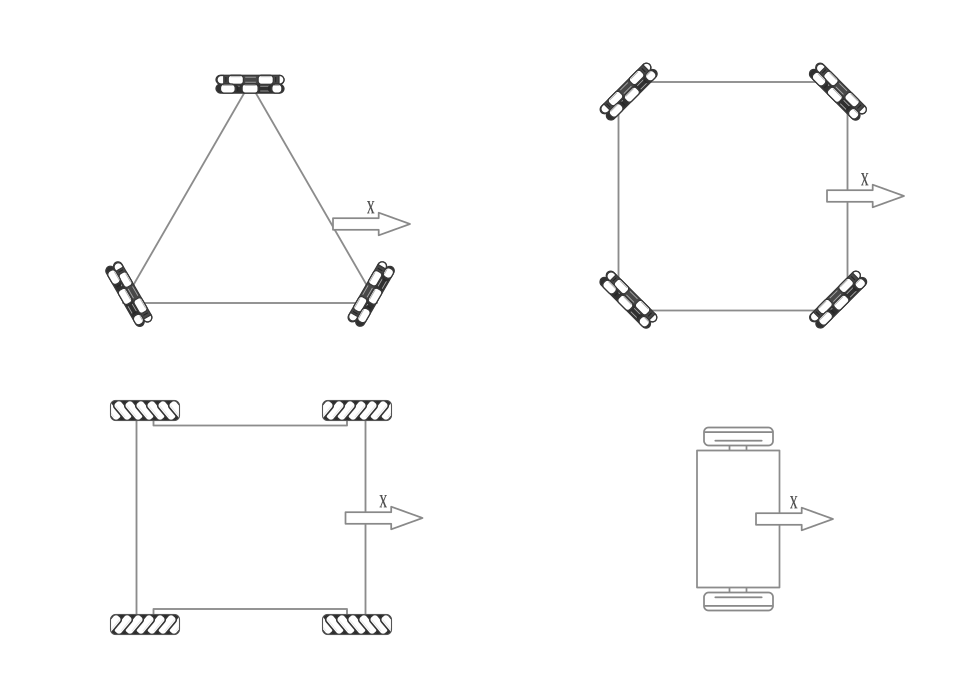
常见机器人构型的 轴方向如下图示意:
安装角度与方向
Section titled “安装角度与方向”- 装甲模块与支撑架稳固连接,支撑架底部连接面与 平面平行。
- 受力面所在平面的法向量所在直线,与 轴负方向所在直线的锐角为 。
- 装甲模块不含侧灯的两条边,与 平面的夹角 小于 。
- 取受击面法向量中与 轴负方向成锐角的一支,其在 平面上的投影为装甲模块的方向向量。
- 四块装甲的方向向量分别对应 ,与对应坐标轴的角度误差 不超过 。
参考坐标与位置
Section titled “参考坐标与位置”- 装甲安装方式应与机器人的结构特性或运动学特性共享同一参考坐标系。
- 轴上两块装甲的几何中心连线,与 轴上两块装甲的几何中心连线互相垂直。
- 单块装甲模块几何中心相对于机器人几何中心的偏移量,在 轴或 轴上的分量 不得超过 。
支撑架可采用官方设计或自制,安装后的装甲模块、支撑架必须与底盘刚性连接;比赛中不可与底盘发生相对移动。
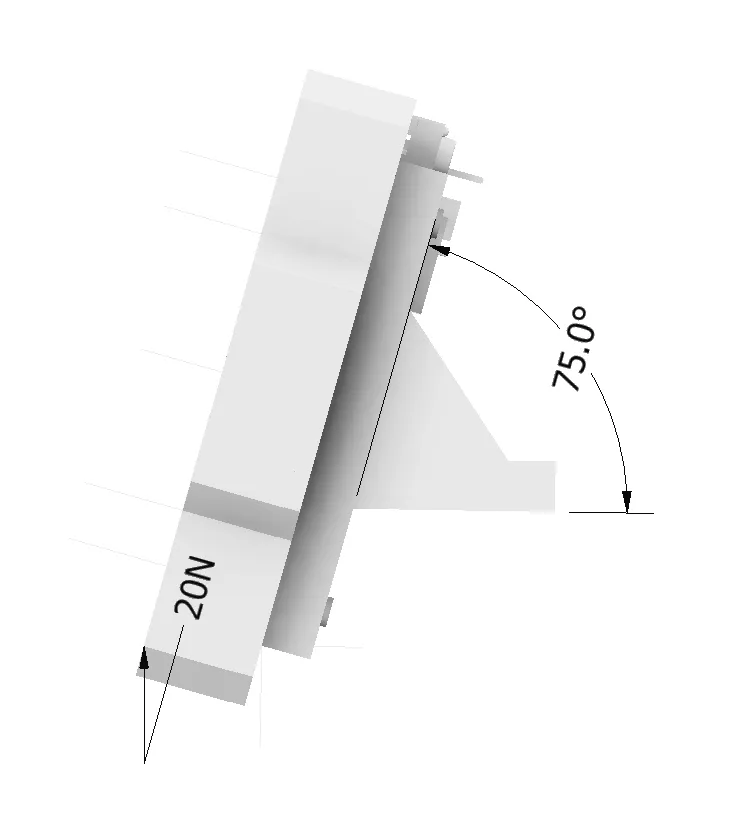
判定方法: 在装甲模块下边缘中点施加竖直向上的 力,受击面角度 的变化 不得大于 。
下图为装甲板带支架安装示意:
90% 的时间仅有两轮接地的底盘定义为平衡车构型,只需安装 与 方向的装甲板模块。
允许机器人出现变形结构(在符合要求的前提下机器人的功能结构出现与自身的相对运动变化)。但所有机器人须满足以下约束:
| 项目 | 约束 |
|---|---|
| 装甲运动 | 不可相对底盘连续、往复快速移动;快速移动定义为速度超过 |
| 下边缘高度差 | 任意两块装甲板下边缘高度差 不超过 |
| 离地高度 | 比赛中任意装甲板下边缘离地高度必须保持在 (含端点) |
| 安装孔位 | 设计时应考虑避免装甲板受撞击 |
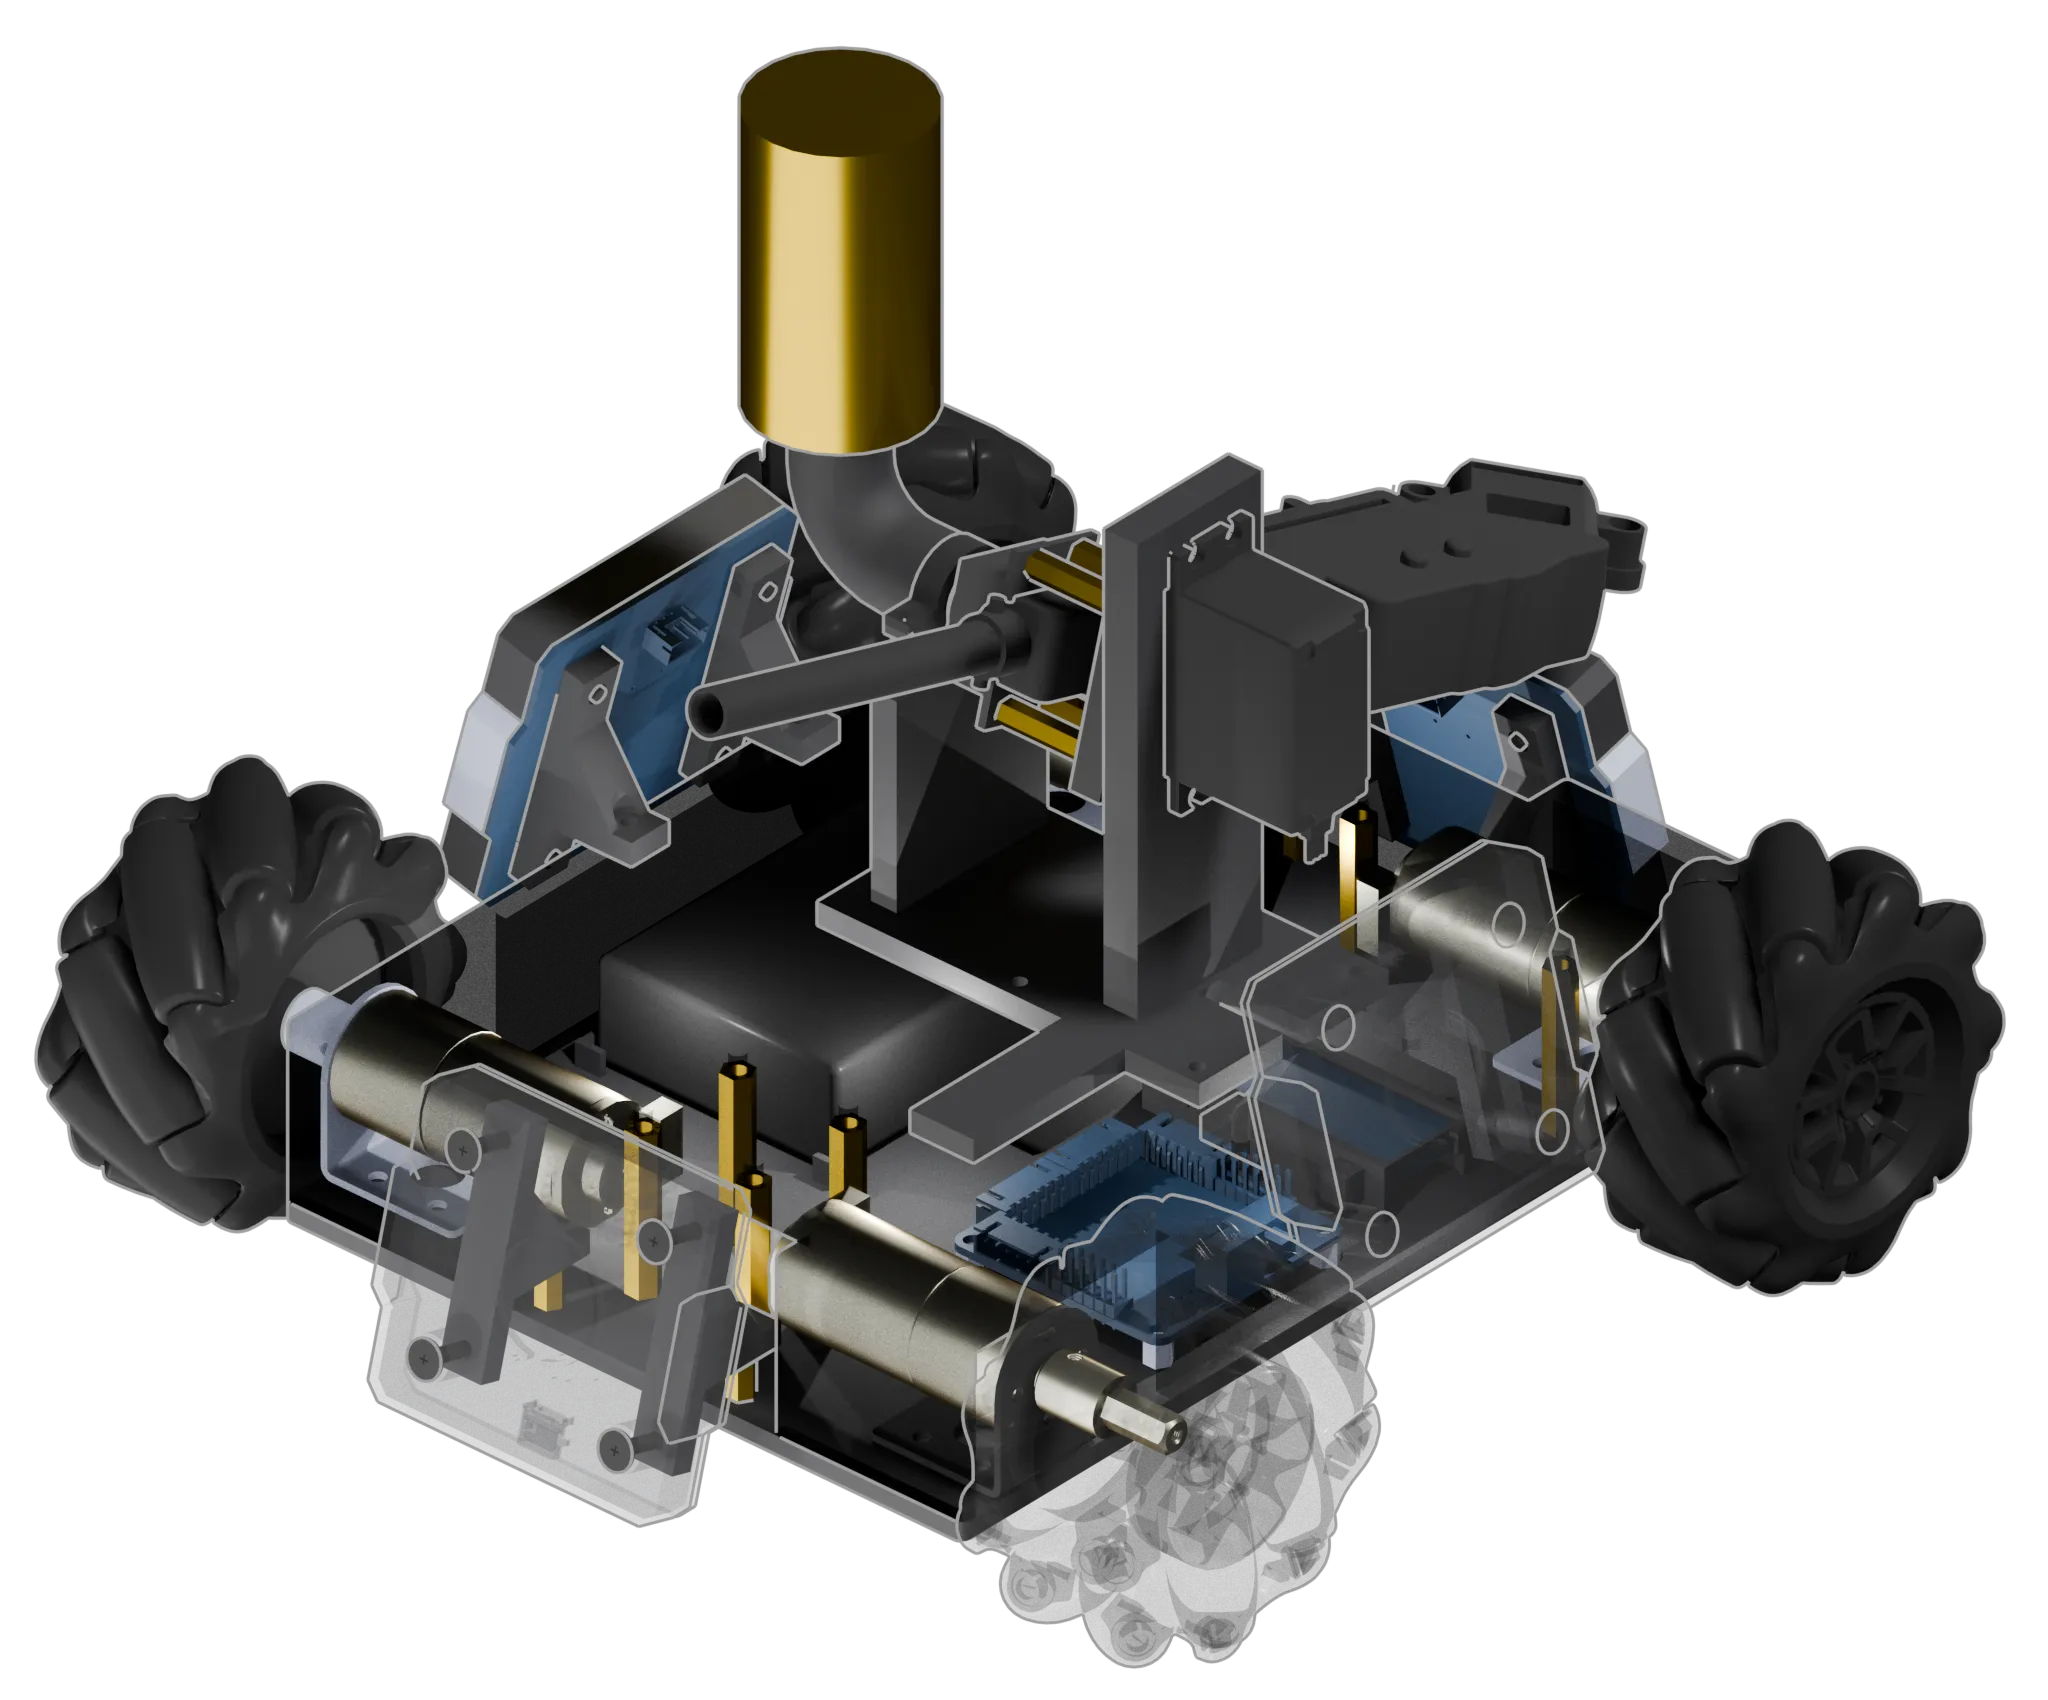
组委会向参赛选手提供一份满足参赛需求的参考机器人设计,以便参赛选手寻找开发思路。
本图纸有推荐的主控板型号/电机型号,但只在物料清单中写明。赛事主办方/技术支持方与相关商品出品方无任何利益关系,相关购买链接仅作为参考,不为物料清单中的商品提供任何保证。
若在比赛中使用参考机器人设计,同样需要满足开源审查需求,充分再设计机器人。
参考设计概图:
| 物品名 | 单价 | 购买链接 | 数量 | 单件总价 |
|---|---|---|---|---|
| STM32F411CEU6 STM32F4 核心板 | 22.9 | 单价 | 1 | 22.9 |
| 水弹发射器波箱 | 29 | 单价 | 1 | 29 |
| MG370直流减速电机(霍尔版) | 35.3 | 单价 | 4 | 141.2 |
| 3000mAh电池 | 36 | 单价 | 1 | 36 |
| 四路TB6612驱动模块版 | 59.2 | 单价 | 1 | 59.2 |
| 80mm麦轮一组(金属D4联轴器) | 55 | 单价 | 1 | 55 |
| MG996R(180°) | 14.98 | 单价 | 1 | 14.98 |
| 5mm长M3铜柱 | 1.57 | 40个价格 | 6 | 1.57 |
| 34mm长M3铜柱 | 4.67 | 10个价格 | 8 | 4.67 |
| 10mm长M3铜柱 | 2.6 | 40个价格 | 4 | 2.6 |
| M3-20+8单头铜柱 | 4.3 | 20个价格 | 4 | 4.3 |
| 12-18-4轴承( 推荐设计为法兰轴承结构) | 2.9 | 单价 | 1 | 2.9 |
| M3六角螺丝-12mm | 2.38 | 50个价格 | 38 | 2.38 |
| M3螺母 | 3.21 | 200个价格 | 58 | 3.21 |
| M3六角螺丝-4mm | 2.2 | 100个价格 | 13 | 2.2 |
| M3六角螺丝-8mm | 2.29 | 50个价格 | 12 | 2.29 |
| M4六角螺丝-14mm | 2.86 | 50个价格 | 4 | 2.86 |
| M4螺母 | 2.6 | 100个价格 | 4 | 2.6 |
| 总价格 | 389.86 |
点击下载,密码为 rmic。